APPLICATION GUIDE
GNSS RTK、组合导航与位置真值系统怎么选
北京联舟科技有限公司 · 更新于
选型先看任务:需要位置坐标、位置与姿态的融合输出,还是用于评估另一套系统的参考轨迹?这三类任务对应不同的数据、安装和验证条件。
先确定最终要用哪一种数据
小屏可左右滑动查看完整表格。
| 任务 | 优先核对 | 联舟产品入口 |
|---|---|---|
| 获取 GNSS RTK 位置 | 卫星接收、差分数据来源、定位状态、坐标与串口输出。 | RU 1.0 GNSS RTK 模块 |
| 获取融合导航结果 | 位置、速度、姿态等所需输出,安装方向、初始化与辅助输入条件。 | HPU 组合导航模块 |
| 为另一套系统建立测试参考 | 参考设备安装、时间对齐、坐标转换、有效数据筛选及后处理流程。 | POPU 1.0 位置真值系统 |
这不是按型号数字由小到大排列的性能等级。RU、HPU 与 POPU 面向的主要任务不同;是否适用,应由需要的数据、现场环境和验收方式决定。
RTK 与组合导航,先理解使用条件
GNSS 定位受现场信号条件影响。建筑、树木遮挡和反射造成的多路径可能降低定位质量;“支持 RTK”不能替代实际定位状态的检查。参考:GPS.gov 定位精度说明。
RTK 选型时还需落实基准站或网络差分来源、数据格式、传输链路及服务条件。不要默认购买定位模块就包含差分服务。参考:NovAtel 对 RTK 改正数据的说明。
GNSS / INS 组合导航将卫星信息与惯性测量结合。惯性导航需要初始化,单独依靠惯性传播时误差会随时间积累;不能从“组合导航”推导出任意时长、任意遮挡下的固定精度。参考:GNSS + INS 基本原理。联舟具体型号的遮挡表现和误差指标,应按对应配置与测试条件确认。
RU、HPU、POPU 的接口与配置
小屏可左右滑动查看完整表格。
| 型号 | 公开功能与接口 | 选型时进一步确认 |
|---|---|---|
| RU 1.0 | A7P,多系统、多频 GNSS / RTK;RS232 数据接口、PPS 输出。 | 差分接入方式、协议、输出频率、天线与线缆配置。 |
| HPU 1.0 | GNSS + IMU 组合导航;RS422 / RS232,PPS 输入与输出。 | 交付版本的导航输出、初始化、安装方向与配置方法。 |
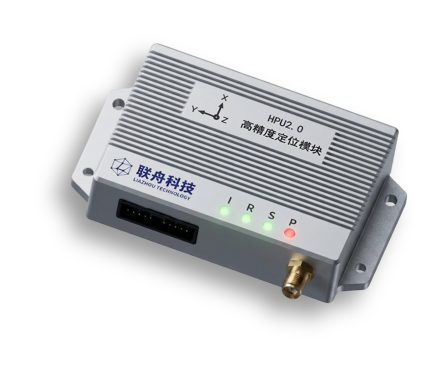
| HPU 2.0 | M21,内置 MEMS IMU,GNSS / INS 深耦合组合导航与 RTK;1 × RS422、2 × RS232、CAN、PPS 输出与轮速输入。 | 轮速信号形式、数据协议、安装与标定流程。接口存在不代表可直接接入任意车辆。 |
| POPU 1.0 | 一体化双天线 GNSS / INS,位置、速度、姿态参考,支持 IE 后处理。 | 天线安装、参考点、原始数据记录及后处理软件与授权的交付范围。 |
如同时需要计算平台,可查看 APU 边缘计算控制器;APU 的内置 GNSS RTK 与计算接入能力不等于上述全部导航或测试功能。需要跨设备时间对齐时,另行核对 多传感器时间同步方案。
“真值”如何成为可用的测试参考
- 约定比较对象与指标。明确比较位置、速度还是姿态,使用什么坐标系、参考点、单位和统计方式。
- 测量安装关系。记录天线、惯性单元和被测设备之间的位置与方向关系;不同安装点的数据应转换到约定参考点再比较。
- 对齐时间。核对时间基准、数据频率、延迟与插值规则。时间错位可能被误读成位置或姿态误差。
- 保留质量信息。同步记录定位状态、可用质量标记、配置和环境变化;异常、未初始化或无效数据应单独标注。
- 保留处理过程。记录实时或后处理结果的来源、软件配置、有效区间与统计条件,使结果可以复核。
位置真值系统也是有测量误差的参考系统。是否足以评估被测对象,应依据参考系统的不确定性和项目指标判断;产品名称不能代替验收证明。上述步骤是建议的测试流程,不是已经完成的产品试验结果。
咨询前准备一份简短需求单
- 应用与环境:机器人或车辆类型、室内外、典型遮挡、天线安装空间。
- 所需输出:位置、速度、姿态或原始数据;坐标系、频率和实时性要求。
- 连接条件:串口或 CAN、供电、已有天线、差分数据来源和网络条件。
- 辅助信息:是否可提供轮速,是否需要外部时间同步与其他传感器联采。
- 交付与验收:软件授权、附件、记录方式、需要证明的指标与对应测试场景。
把需求单与候选型号一起发送给联舟,可更快确认接口、附件与交付边界。联系联舟确认方案。